Waymo testira autonomnu Cascadiu na javnim putevima
Autor: Balkan Truckers US
Waymo i Daimler započinju testiranje autonomne vožnje na javnim putevima, sa probnim voznim parkom. Njihov cilj je da pređu sa voznog parka kojim upravlja Waymo na autonomni proizvod koji bi kupci mogli da kupe direktno od Daimler-a
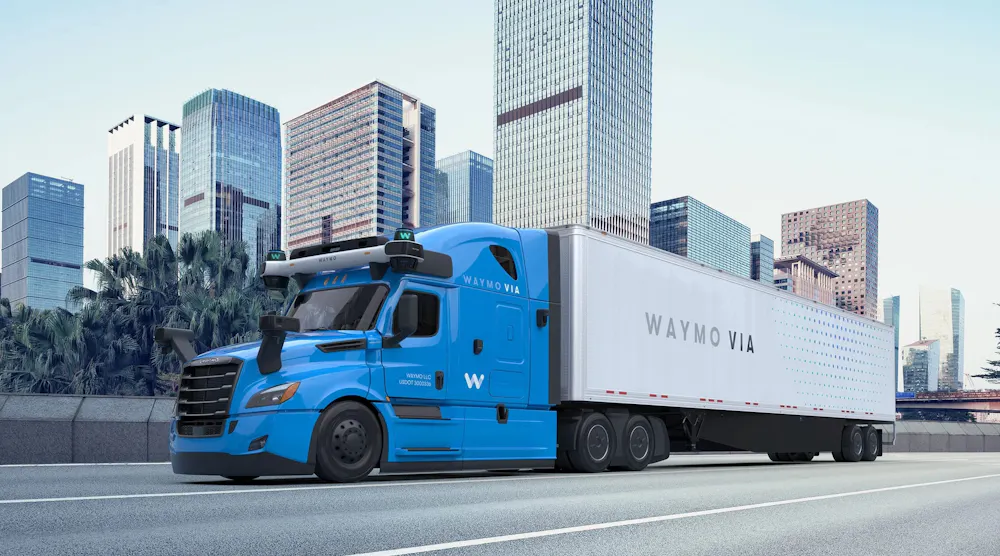 U narednim nedeljama, skoro 300 milja javnih autoputeva između Dalasa i Feniksa u Teksasu će služiti kao mesto za testiranje autonomnih kamiona.
Pre dve godine, Waymo Via se udružio sa Daimler Truck kompanijom na razvoju redundantne autonomne platforme za kamione nivoa 4 (L4) za Freightliner Cascadia-u koju pokreće Waymo Driver. Danas ne postoje gotova za proizvodnju, redundantna autonomna platforma klase 8 koju bi flota mogla da kupi od svog prodavca. Kroz svoje partnerstvo, Daimler Truck je izgradio sistem spreman za L4 koji uključuje tehničke zahteve Waymo-a, za koje rukovodioci Waymo-a kažu da su „fino podešeni tokom nekoliko generacija sistema autonomne vožnje“ za putnička i komercijalna vozila.
„Ova platforma donosi kompatibilnost sa Waymo Driver-om“, objasnio je Jason DiGrande, vođa inženjering sektora za Waymo OEM program, tokom okruglog stola 23.avgusta sa industrijskim medijima. „On usklađuje sistemske zahteve i specifikcije, zahteve za testiranjem i specifikacije, i na kraju, implementaciju redundantnih funkcija, kao što su upravljanje i kočenje“.
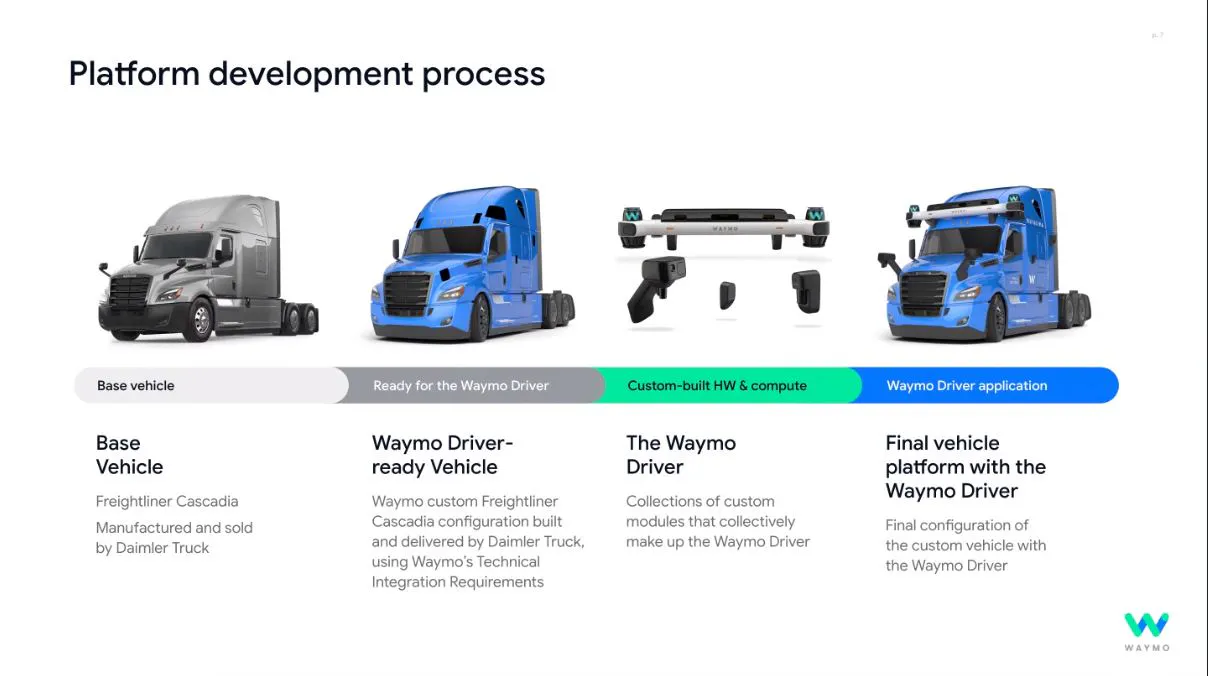 Da bi isporučio spremnu Waymo Driver Cascadia-u, Daimler je izvršio više od 1.500 Waymo funkcionalnih zahteva zasnovanih na učenju urađenom u programiranju za putničke automobile i platforme za kamione. Kao deo ovog posla, Waymo je obezbedio Daimler-u redundantnu snagu, redundantno kočenje i redundantne funkcije upravljanja. Waymo je takođe obezbedio sajber bezbednost, inercijska merenja za pozicioniranje vozila i backup computing na platformi za transport.
Inicijalno testiranje za autonomnu spremnost Cascadia-e je obavljeno na High Desert poligonu u Madrasu, Oregon – oko 120 milja jugoistočno od sedišta Daimler Truck North America u Portlandu. Waymo takođe koristi svoj novootvoreni autonomni pogon za testiranje kamiona u Dalasu za ovaj projekat. Novo postrojenje je čvorište za transfere i rana krajnja tačka ruta bez vozača, objasnio je Boris Sofman, šef inženjeringa za kamione za Waymo. To je prvi prilagođeni objekat koji prihvata i postavlja autonomsne kamione. Kada Wymo bude spreman da primeni ovaj sistem kao proizvod, ovo će biti jedan od glavnih objekata kompanije koji će opsluživati oblast Dalasa.
Daimler Truck takođe poseduje većinski udeo u Torc Robotics. Torc posluje kao nezavisna filijala za razvoj i testiranje autonomnog sistema sa Daimler Truck-ovim internim naporima za samovozeći kamion.
Redundantni sistemi, komunikacije
Kontroleri primarnog i sekundarnog elektronskog kočionog sistema (EBS) Wymo autonomnog sistema nude kontrole za usporavanje kamiona i prikolice. Ako primarni EBS naiđe na bilo kakve kritične greške, sekundardni EBS će preuzeti zadatak da izvršava manevar minimalnog rizika (MRM). „Danas, u vozilu koje kontrolišu ljudi, ako bude problema sa sistemom elektronske kontrolne jedinice, vozač dobija obaveštenje i ima mogućnost da koristi pneumatski rezervni sistem za kontrolu vozila“, navodi Suman Narayanan, direktor inženjeringa iz Daimler Truck North America. „Ubuduće, za autonomno vozilo nivoa 4, moramo imati redundandnog kontrolora kočnica koji osigurava sistem u slučaju smetnji u kočenju – u tom slučaju, redundantni kontroler kočnica preuzima i obezbeđuje svu funkcionalnost analognog kočionog sistema“. Redundantni kontrolori kočnica imaju namensku CAN Bus komunikaciju i namensko niskonaponsko napajanje, tako da ni u jednom trenutku nisu lišeni komunikacije ili napajanja, istakao je Narayanan. Pored toga, funkcionalnost elektronske parkirne kočnice (EPB) pruža sistemu autonomne vožnje (ADS) mogućnost da aktivira i otpusti parkirne kočnice kamiona i prikolica sa CAN signalima. To je tako, ako postoje kvarovi u EPB-u koji sprečavaju ADS da aktivira parkirne kočnice, CAN komunikacija sa EBS-om će pokrenuti rezervni protokol, koristeći EBS da pneumatski aktivira parkirnu kočnicu.
Kada je u pitanju redundantno upravljanje, upravljačkom mehanizmu elektronski pomažu dva 8N.m servo motora koji primaju zahtev za obrtnim momentom upravljača od ADS-a i paralelno obezbeđuju traženi ugao upravljanja i brzinu upravljanja. DiGrande je istakao da je Daimler stavio servo motore u platformu za Waymo da izvrši manevar sa minimalnim rizikom (MRM) i preuzme kamion kada je to potrebno.
Dalje, u slučaju hidrauličkog kvara, servo motori mogu da obezbede adekvatan obrtni moment za izvršneje MRM-a.
„U slučaju gubitka struje, na primer, želimo da budemo sigurni da kamion ima adekvatnu uskladištenu snagu kako bi mogao da postigne bezbedno stanje“, objasnio je Narayanan. „Povećali smo kapacitet skladištenja dodavanjem baterija u vozilo. Tradicionalna Cascadia bi imala osam baterija. Sada smo povećali na dvanaest“.
Kako Wymo Driver „vidi“ svoju okolinu
Vaymo sebe vidi kao platformu za izgradnju vozača, ne kamiona, rekao je Boris Sofman, šef inženjeringa za kamione. Waymo Driver sistem za kamione ima kombinaciju lidara, radara i kamera koji se međusobno dopunjuju i prilagođeni su jedinstvenom obliku kamiona. Kamere Waymo Driver-a detektuju sve ispred sebe do kilometra razdaljine, tako da mogu brže da reaguju na prepreke na putu, dodao je Sofman. Sve ove tehnologije treba da budu redundantne kako bi kamion mogao da se kreće kroz različite vremenske uslove, kvarove jednog senzora i druge okolnosti koje se dešavaju na putu.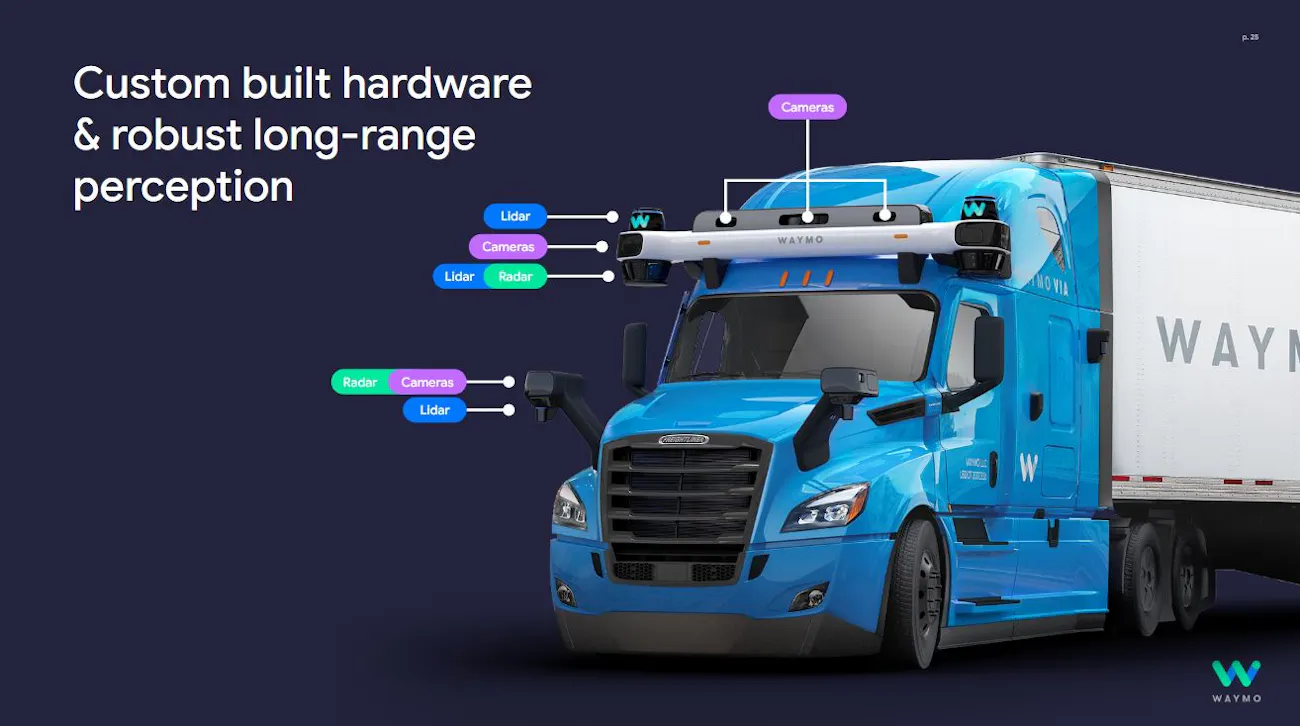 „Dobijanje ovog prethodnog obaveštenja o događajima je neverovatno dragoceno kako biste se držali dalje od situacija i preventivno promenili traku zbog blokade u traci u kojoj se trenutno nalazite ili zaustavljenog vozila“, naveo je Sofman. „Sve ovo postaje dragoceno za našu sposobnost da predvidimo u kakvim ćemo se situacijama naći i da se klonimo izazovnih situacija“.
Funkcionalnost radara nove generacije sistema je posebno efikasna u suočavanju sa vremenskim uslovima kao što su kiša i magla. Dizajniran je za potrebe vožnje autoputem – i po dometu i po preciznosti, istakao je Sofman.
„Vreme je nepredvidivo“, naveo je Softman. „Naši senzori, posebno lidar, su dbori u proceni vrsta uslova u kojima se nalazite – vidljivost magle i gustina kiše. To utiče na to kako regulišemo naše brisače i održavamo performanse sistema i modela koji rade“.
Celokupni sistem autonomije je podeljen na tri komponente: percepciju, predviđanje i planiranje.
Prva ruta bez vozača biće od Dalasa do Hjustona. Svakog dana kroz njega prođe 11.000 kamiona, istakao je Sofman, napominjući da sve izazovnije situacije počinju da se pojavljuju kako se sistem približava gradskim oblastima.
„Imamo kamione koji voze svaki dan u priličnim velikim količinama, ne samo preko ove rute, već i na drugim rutama, jer gradimo ovog vozača da dobro generalizuje različite uslove“, rekao je Sofman. „Ulaganje mnogo rada u ovo je ključno jer mnogi izazovi imaju mnogo retkih situacija i izazova sa kojma moramo da se nosimo“.
Na primer, jedne noći, Waymo Driver je otkrio vozilo u zaustavnoj traci preko 550 metara dalje koje je preventivno menjalo traku. Istovremeno, detektovan je pešak udaljen blizu 200 metara i sistem je mogao da reaguje.
 „Često vidimo ove situacije i prepreke pre nego što bi mogao čovek“, rekao je Sofman. „Mnogo puta, vozači su iznenađeni koliko dobro detektujemo ove situacije, i kamion počinje da menja trake, a onda (čovek kao sekundarni bezbedonosni vozač) tek na 200 metara shvati zašto – zato što je njihov pogled kompromitovan ili oni nisu mogli da vide lepo noću, a naš lidar efikasno hvata ove signale“.